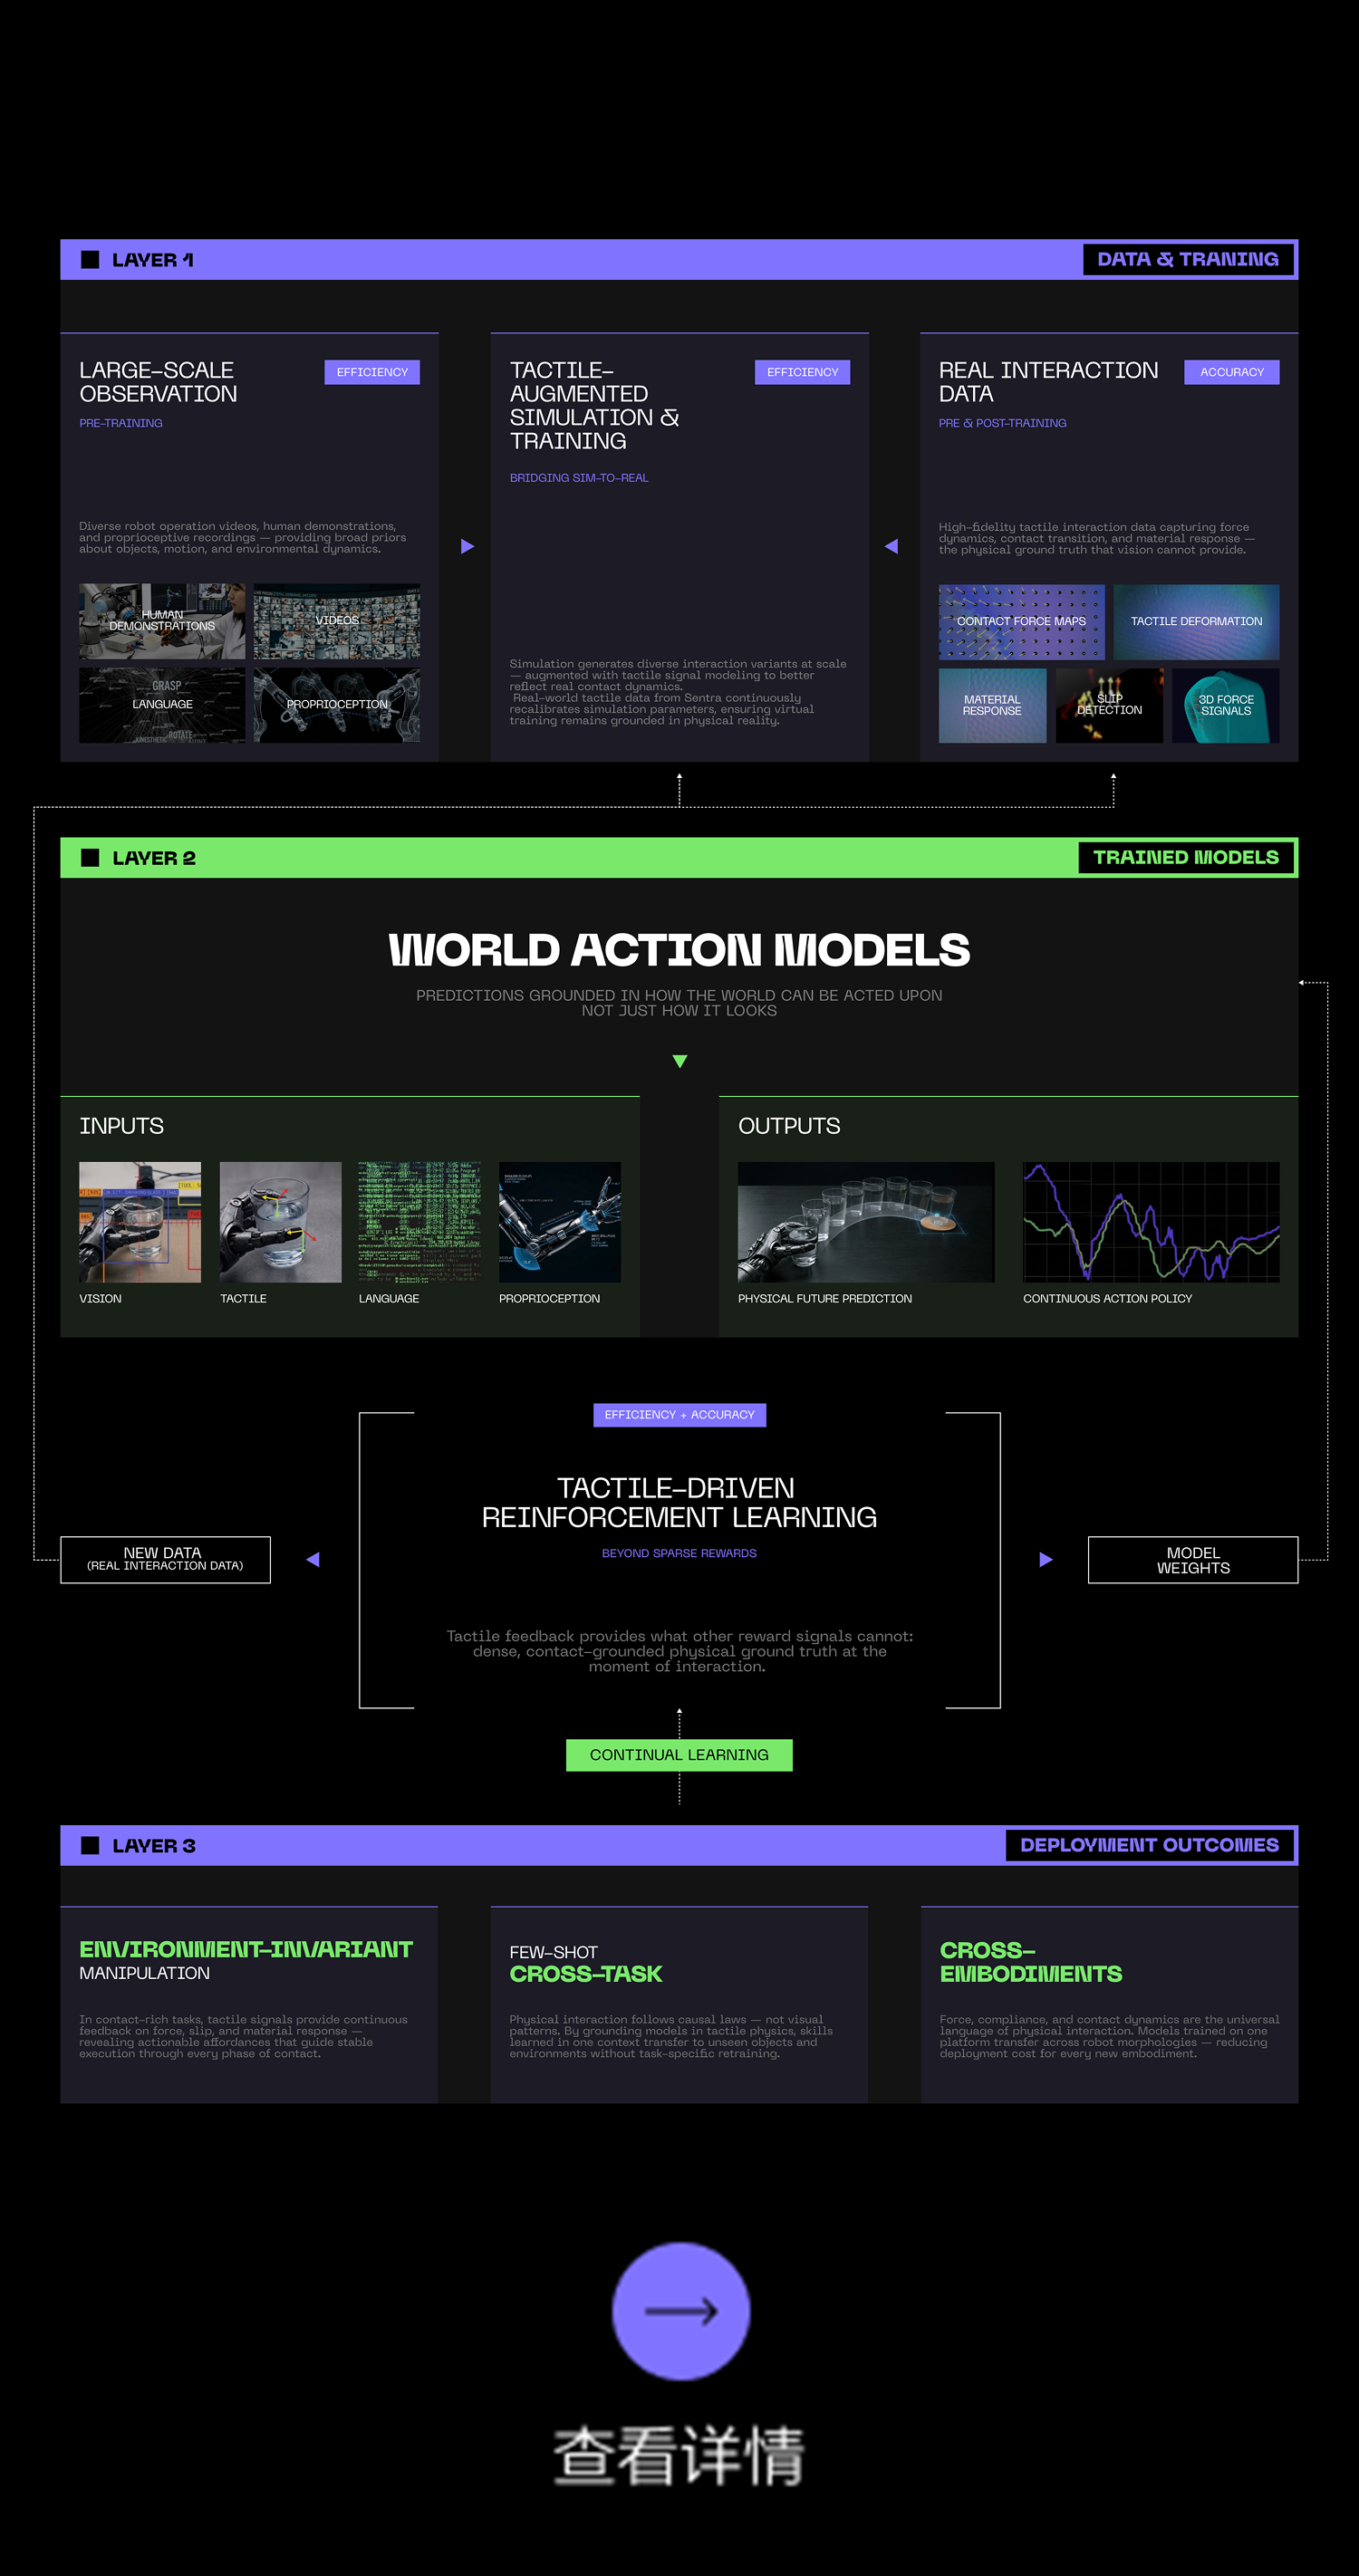
通过观察与交互学习物理智能使机器人能够理解现实世界并自主运行实现跨任务、跨环境、跨本体泛化
交互驱动智能持续进化
可组合的技能单元用于模块化的跨任务扩展
毫秒级的触觉实时反馈让灵巧操作更稳定
机器人可以根据意图进行感知、计划和行动无需脚本或特定任务的编程
专为积累、复用与演进机器人操作能力而构建的共享技能库
加速 AGI 在 物理世界的进化
© 2026 一目科技保留所有权利